2013年2月12日火曜日

OpenCVで平均2乗誤差を計算する
OpenCVで画像処理を行った結果、平均2乗誤差(Mean Square Error)を計算したい場合がある。
愚直に一画素ごとに計算していたが、OpenCV 2 プログラミングブック p194に簡単に計算するコードが記載さている
cv::Mat gray1 , gray2;
gray1.convertTo(gray16s1, CV_16S);
gray2.convertTo(gray16s2, CV_16S);
gray16s1 -= gray16s2;
cv::Scalar s = sum(gray16s1.mul(gray16s1));
double mse = s[0] / gray16s1.rows / gray16s1.cols;
蛇足
CV のMSE は Microsoft Security Essentials ではない
OpenCVのDocumentationのページがリニューアルされた
休み中、OpenCVのDocumentationのページにアクセスできなかったので更新中かと思っていたら、リニューアルされていた。
今回、バージョンごとのリファレンスやユーザーガイド、チュートリルのページのほかに、最新版(Night Build)のページも用意されている
Night Buildは、2/12の時点では、2.4.4.0ドキュメントのページとなる
2.4.3のリファレンス
以前の2.4.3のドキュメントのページ
今の2.4.3のドキュメントのページ
2013年2月10日日曜日
OpenCVのcalibration_artificialを試してみた
サンプルファイルは、samples\cpp\calibration_artificial.cppを使用
実行すると、20枚のチェスボード画像を作成し、cv::findChessboardCornersを使用してボードのコーナーを検出する。

検出したコーナーの座標を用いて、cv::calibrateCameraを使用してカメラパラメータを取得する。
最後に、チェスボード画像を作成したパラメータと計算したパラメータを表示して終了する。

実行すると、20枚のチェスボード画像を作成し、cv::findChessboardCornersを使用してボードのコーナーを検出する。

検出したコーナーの座標を用いて、cv::calibrateCameraを使用してカメラパラメータを取得する。
最後に、チェスボード画像を作成したパラメータと計算したパラメータを表示して終了する。

2013年2月9日土曜日
OpenCVでbrief_match_testを試してみた
sample\cpp\brief_match_test.cppを試したみた。
このサンプルでは、2枚の画像の特徴点を用いて、斜影変換行列のパラメータが取得できる
特徴点は、FastFeatureDetectorで検出し、各特長点の特徴量をBriefDescriptorExtractorを使用して得ている
BFMatcherをNORM_HAMMINGで(注意 NORM_HAMMING should be used with ORB and BRIEF)対応付けを行い、matches2pointsのモジュールで座標をリストとして得る
次に、得た座標をfindHomographyに与えて、cv::Mat Hに変換用のパラメータを取得する
ただし、サンプルでは
Mat H = findHomography(mpts_2, mpts_1, RANSAC, 1, outlier_mask);
のところで落ちてしまうので、
vector<char> outlier_mask;
を
Mat outlier_mask;
のように修正すると問題なく処理される
求めた、homographyを使用し、
warpPerspective(im2, warped, H, im1.size());
でwarpedに斜影変換した画像を得ることができる。
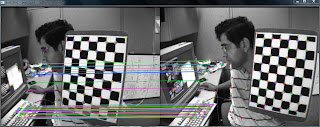

detectorのパラメータが50だと検出される点が多くなるので、
FastFeatureDetector detector(100);
値を大きくすることで、数を減らすことができるが、得られたhomographyの値がおかしくなるので、使用するパラメータは、試行錯誤が必要と思われる
このサンプルでは、2枚の画像の特徴点を用いて、斜影変換行列のパラメータが取得できる
特徴点は、FastFeatureDetectorで検出し、各特長点の特徴量をBriefDescriptorExtractorを使用して得ている
BFMatcherをNORM_HAMMINGで(注意 NORM_HAMMING should be used with ORB and BRIEF)対応付けを行い、matches2pointsのモジュールで座標をリストとして得る
次に、得た座標をfindHomographyに与えて、cv::Mat Hに変換用のパラメータを取得する
ただし、サンプルでは
Mat H = findHomography(mpts_2, mpts_1, RANSAC, 1, outlier_mask);
のところで落ちてしまうので、
vector<char> outlier_mask;
を
Mat outlier_mask;
のように修正すると問題なく処理される
求めた、homographyを使用し、
warpPerspective(im2, warped, H, im1.size());
でwarpedに斜影変換した画像を得ることができる。


detectorのパラメータが50だと検出される点が多くなるので、
FastFeatureDetector detector(100);
値を大きくすることで、数を減らすことができるが、得られたhomographyの値がおかしくなるので、使用するパラメータは、試行錯誤が必要と思われる
2013年2月8日金曜日
OpenCVのプログラム落ちる
OpenCVのAPIに対して、有効でないパラメータを渡すとプログラムが落ちてしまう。
今回は、std::vector<cv::Point>のデータを、cv::fitEllipseに渡すと時々落ちてしまう現象が生じた。
落ちる場所は、わかったのだがなぜ落ちるのかは、すぐにわからなかった。
cv::fitEllipseにも注意書きがない
そこで、まじめにtry {} catch (cv::Exception e) {} で問題箇所を囲ったところ
std::vector<cv::Point>のサイズが5必要というエラーであることがわかった。
教訓
原因が不明な場合は、落ちる場所で、try {} catch (cv::Exception e) {} で囲いましょう
OpenCVで値の保存と読み込みを行う
OpenCVに、XMLやYAML形式のファイルへの読み書きを行う cv::FileStorage が提供されているので、設定用の値を読み書きをためしてみた。
一部便利な機能もあるが、中途半端と思えるところもある
以下、YAMLで試した場合の話
便利な点
cv::Matの読み書きが オペレータ >> でできる
困った点
cv::Matと同じようにcv::Rectもオペレータが使えるかと期待したが、cv::Rectは、書き込みの場合は >> が利用できるが、読み込みの場合は、コンパイラにreadできないとはじかれる
cv::Rectを読み込みたい場合には、cv::FileNode と cv::FileNodeIterator で、自分でx, y, width, heightを読み込むことになる
これなら、書き込みのときに要素にばらして書き込み、要素ごとに読み込んだほうが簡単な気がした
登録:
投稿 (Atom)